网工 进程管理

进程管理中的死锁是指两个或更多进程相互等待对方释放资源,从而导致所有进程都无法继续执行的情况。为了避免或解决死锁问题,操作系统通常采用预防、避免、检测和恢复等策略。

死锁的四个必要条件

死锁的发生必须满足以下四个必要条件:

  1. 互斥条件:至少有一个资源必须被独占使用。
  2. 请求与保持条件:一个已经保持至少一个资源的进程可能请求新的资源。
  3. 不可抢占条件:已经分配给进程的资源不能被抢占,只能由拥有进程显式释放。
  4. 循环等待条件:存在一个进程-资源的环形链。

总结:系统中有N个并发进程,若规定每个进程需要申请R个某类资源,则当系统提供K=N*(R-1)+1个同类资源时,无论采用何种方式申请使用,一定不会发生死锁。

如果是3各进程请求2个资源时,则至少需要3*(2-1)+1 =4

死锁的处理策略

处理死锁的策略通常包括预防、避免、检测和恢复四个方面:

  1. 预防
    • 通过破坏上述四个必要条件之一来预防死锁的发生。
    • 例如,可以采用以下方法:
      • 破坏互斥条件:不太实用,因为许多资源必须独占使用。
      • 破坏请求与保持条件:进程一次性请求所有资源。
      • 破坏不可抢占条件:允许资源被抢占。
      • 破坏循环等待条件:通过资源分配图或资源编号来避免循环等待。
  2. 避免
    • 在分配资源之前,先检查资源分配是否会导致死锁。
    • 使用安全算法来判断分配资源后系统是否处于安全状态。
    • 例如,银行家算法就是一个经典的资源分配算法,它可以确保系统始终处于安全状态。
  3. 检测
    • 定期检查系统是否处于死锁状态。
    • 使用资源分配图来检测是否存在死锁环路。
    • 如果检测到死锁,需要采取措施来解决。
  4. 恢复
    • 一旦检测到死锁,需要采取措施来解除死锁。
    • 方法包括:
      • 剥夺资源:从一些进程中剥夺资源分配给其他进程。
      • 撤销进程:终止一些进程以释放其占用的资源。
      • 回退:让进程回退到之前的状态,释放一些资源。

死锁处理示例

假设我们有两个进程 P1 和 P2,它们分别需要获取资源 R1 和 R2。P1 先获取 R1,然后尝试获取 R2,而 P2 先获取 R2,然后尝试获取 R1。这样就形成了一个死锁环路。

预防策略示例

  • 如果采用一次性请求所有资源的策略,那么 P1 和 P2 都需要在启动时请求所有需要的资源。如果资源不可用,则进程等待,直到所有资源都可用为止。

避免策略示例

  • 使用银行家算法来分配资源。在资源分配之前,检查分配资源后系统是否仍然安全。如果安全,则分配资源;如果不安全,则拒绝分配。

检测和恢复策略示例

  • 定期检查资源分配图是否存在环路。如果检测到死锁,可以选择撤销进程 P1 或 P2,或者从其中一个进程中剥夺资源来打破环路。

总结

  • 预防:通过破坏死锁的必要条件之一来避免死锁。
  • 避免:在分配资源之前检查是否会导致死锁。
  • 检测:定期检查系统状态,以确定是否存在死锁。
  • 恢复:一旦检测到死锁,采取措施解除死锁状态。

进程的PV操作是用于同步进程间通信的一种机制,也称为信号量机制。PV操作是由荷兰计算机科学家Edsger W. Dijkstra提出的,其中P操作(Proberen,尝试)用于请求资源,V操作(Verhogen,增加)用于释放资源。PV操作主要用于解决进程间的同步问题,尤其是临界区问题。

信号量的概念

信号量是一个整型变量,它用来表示资源的数量或状态。信号量的值可以是非负数,也可以是负数。信号量的值大于0表示资源可用,小于0表示等待资源的进程数量。

PV操作的定义

  • P操作:尝试获取资源。P操作会将信号量减1。如果信号量变为负数,则进程进入阻塞状态,等待资源可用。
    • 如果S > 0,则S = S – 1,进程继续执行。
    • 如果S ≤ 0,则将进程的状态置为等待状态,并将其插入到信号量S的等待队列中。
  • V操作:释放资源。V操作会将信号量加1。如果信号量为负数,则唤醒等待队列中的一个进程。
    • 如果S < 0,则从S的等待队列中唤醒一个进程。
    • 如果S ≥ 0,则S = S + 1。

PV操作的应用

PV操作可以用于解决多种同步问题,包括但不限于:

  1. 临界区问题
    • 临界区是指进程中访问共享资源的那段代码。
    • 使用信号量和PV操作可以确保一次只有一个进程访问临界区。
    • 通常使用一个初始值为1的信号量S来实现互斥访问。
  2. 生产者-消费者问题
    • 生产者进程生成数据并放入缓冲区,消费者进程从缓冲区中取出数据。
    • 使用两个信号量:一个表示缓冲区中可用数据的数量(initially 0),另一个表示缓冲区中可用空间的数量(initially buffer size)。
    • 生产者在生产数据前执行P操作(尝试获取空闲空间),在生产数据后执行V操作(释放空间)。
    • 消费者在消费数据前执行P操作(尝试获取数据),在消费数据后执行V操作(释放数据)。
  3. 读者-写者问题
    • 多个读者可以同时读取共享资源,但写入时不允许其他读者或写者访问。
    • 使用两个信号量:一个用于控制写者(initially 0),另一个用于控制读者的数量(initially 0)。

示例代码

下面是一个使用PV操作解决临界区问题的简单示例:

import threading

# 创建一个信号量
semaphore = threading.Semaphore(1)

def critical_section():
    semaphore.acquire()  # P操作
    # 执行临界区代码
    print(f"{threading.current_thread().name} is in the critical section.")
    semaphore.release()  # V操作

def process_function():
    # 其他非临界区代码
    critical_section()
    # 其他非临界区代码

# 创建多个线程
threads = []
for i in range(5):
    thread = threading.Thread(target=process_function)
    threads.append(thread)
    thread.start()

# 等待所有线程完成
for thread in threads:
    thread.join()

总结

PV操作是实现进程间同步的重要手段,通过信号量和P/V操作可以有效地解决临界区问题、生产者-消费者问题等多种同步问题。在现代操作系统中,PV操作被广泛应用于多线程编程和并发控制中。

示例

1、某企业生产流水线M 共有两位生产者,生产者甲不断地将其工序上加工的半成品放入半成品箱,生产者乙从半成品箱取出继续加工。假设半成品箱可存放n 件半成品,采用PV 操作实现生产者甲和生产者乙的同步可以设置三个信号量S、S1 和S2,其同步模型如下图所示
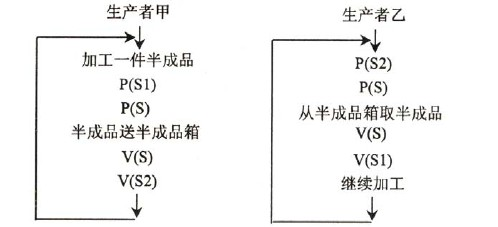
信号量S 是一个互斥信号量,初始值为(22);S1、S2 的初始值分别为(23)

这里成品箱看作控制信号量(互斥信息号量)其初始值为1 ,s1,s2的初值分别为n 和0 。

2、假设系统中有n个进程共享3台打印机,任一进程在任一时刻最多只能使用1台打印机。若用PV操作控制n个进程使用打印机,则相应信号量S的取值范围为____(1)____;若信号量S的值为-3,则系统中有____(2)____个进程等待使用打印机。 

在使用PV(也称为P和V,或者wait和signal)操作来同步进程对共享资源(如打印机)的访问时,信号量是一个非常重要的工具。信号量可以用来确保多个进程不会同时访问同一资源,从而避免冲突。

信号量 S 的取值范围

我们有3台打印机,所以信号量 S 的最大值应该是3,表示所有打印机都可用。当一个进程开始使用打印机时,它会执行P(S)操作,这将使信号量的值减1。当进程完成并释放打印机时,它会执行V(S)操作,这将使信号量的值加1。

因此,信号量 S 的取值范围取决于以下几个因素:

  1. 所有打印机都没有被使用时,S = 3。
  2. 当所有打印机都被占用且还有进程在等待时,S 的值会变为负数,其绝对值表示正在等待的进程数量。

如果没有任何进程在等待,也没有任何打印机被占用,那么S = 3。如果有1台打印机被占用,那么S = 2;如果有2台打印机被占用,那么S = 1;如果有3台打印机都被占用但没有进程等待,那么S = 0。如果已经有进程开始等待,那么S 的值就会小于0,每多一个等待的进程,S 的值就减少1。

所以信号量S 的取值范围为3,2,1,0,-1,…-(n-3)

信号量 S 取 -3 的含义

如果信号量 S 的值是 -3,这意味着所有的3台打印机都被占用了,并且除了已经占用打印机的进程外,还有3个额外的进程正在等待使用打印机。因此,此时有3个进程正在等待。
网工 硬盘调度和地址换算

  1. 存储系统
  2. CPU基本概念
  3. 可靠性的计算
  4. 流水线

多级存储:一般cpu 寄存器、由高速缓存、内存、外存三级构成。

内存编址

内存编址:RAM 存取方式需对每个存储单元进行编址、通常使用字节编址、也就是一个内存单元存放字节的大小,例如地址从A4000H~CBFFFH 则表示(CBFFFH-A4000H)+1个字节,即28000H字节。如果芯片的容量是4K*4b,那么一共需要个芯片。

步骤1:将16进制数转换为十进制数

首先,将16进制数 28000H 转换为十进制数。根据16进制到十进制的转换规则:

  • 2 -> 2 × 16^4
  • 8 -> 8 × 16^3
  • 0 -> 0 × 16^2
  • 0 -> 0 × 16^1
  • 0 -> 0 × 16^0

因此,28000H 转换成十进制数为:

2×164+8×163+0×162+0×161+0×1602×164+8×163+0×162+0×161+0×160

=2×65536+8×4096+0+0+0=2×65536+8×4096+0+0+0

=131072+32768=131072+32768

=163840=163840

这意味着 28000H 表示的字节数为 163840 字节。

步骤2:将字节数转换为KB

1 KB (kilobyte) 等于 1024 字节。因此,要将字节数转换为KB,我们需要将字节数除以 1024。

163840÷1024=160163840÷1024=160

因此,28000H 表示的字节数转换为KB为 160 KB

总结

  • 28000H 表示的字节数为 163840 字节。
  • 163840 字节等于 160 KB。

160KB/(4K*4b)=160K*8b/(4K*4b)=80(片)

例子

地址编号从80000H 到BFFFFH且按字节地址的内存容量是(256)KB,若用16K*4bit 的存储芯片构成该内存,共需(32)片。

BFFFF-8000H+1 =40000H

40000H 转换成十进制为4*16的4次方等于256KB 、256KB/(16KB*4bit)=32

好的,让我们将16进制数 40000H 表示的字节数转换为千字节(KB)。

步骤1:将16进制数转换为十进制数

首先,将16进制数 40000H 转换为十进制数。根据16进制到十进制的转换规则:

  • 4 -> 4 × 16^4
  • 0 -> 0 × 16^3
  • 0 -> 0 × 16^2
  • 0 -> 0 × 16^1
  • 0 -> 0 × 16^0

因此,40000H 转换成十进制数为:

4×164+0×163+0×162+0×161+0×1604×164+0×163+0×162+0×161+0×160

=4×65536+0+0+0+0=4×65536+0+0+0+0

=262144=262144

这意味着 40000H 表示的字节数为 262144 字节。

步骤2:将字节数转换为KB

1 KB (kilobyte) 等于 1024 字节。因此,要将字节数转换为KB,我们需要将字节数除以 1024。

262144÷1024=256262144÷1024=256

因此,40000H 表示的字节数转换为KB为 256 KB

总结

  • 40000H 表示的字节数为 262144 字节。
  • 262144 字节等于 256 KB。

磁盘的调度算法

  • 1、先来先服务算法
  • 2、最短寻道时间优先
  • 3、扫描算法(电梯调度)
  • 4、循环扫描算法

假定磁盘有 200 个柱面,编号 0~199 , 如果在访问 143 号柱面的请求者服务后,当前正在访问125 号柱面的服务请求, 如果请求队列的先后顺序是: 86 , 147 , 91 , 177 , 94 , 150 , 102 , 175 , 130 ; 试问: 为完成上述请求, 下列算法存取臂移动的总量是多少?并算出存取臂移动的顺序。

先来先服务:的算法访问柱面的移动顺序为: 86 , 147 , 91 , 177 , 94 , 150 , 102 , 175 , 130

最短寻道优先算法:移动顺序为:130、147、150、175、177、102、94、91、86

扫描算法(电梯调度算法):这里要注意磁盘运行的方向从143-125可以理解为电梯向下、在向下的过程中最近的为102、94、91、86、130、147、150、175、177。

循环扫描算法:是对扫描算法的改进、143-125(自里向外结束后又从最里面向外)那么顺序为:130、147、150、175、177(这里最外层结束后又从最内开始)、86、91、94、102

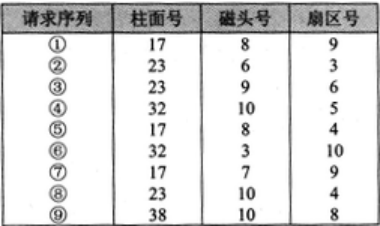
在磁盘调度管理中,应先进行移臂调度,再进行旋转调度(也就是扇区由小到大访问)。假设磁盘移动臂位于21号柱面上,进程的请求序列如下表所示。如果采用最短移臂调度算法,那么系统的响应序列应为( )。

首先按照寻道最短优先进行访问柱面号的顺序号为:21-23-17-32-38 ,23柱面按扇区从小到在访问为(2、8、3)17柱面按扇区访问顺序为(5、7、1或者5、1、7);32柱面访问顺序为(4、6)38柱面为顺序为9 因此响应序列为2、8、3、5、7、1、4、6、9

磁盘工作原理

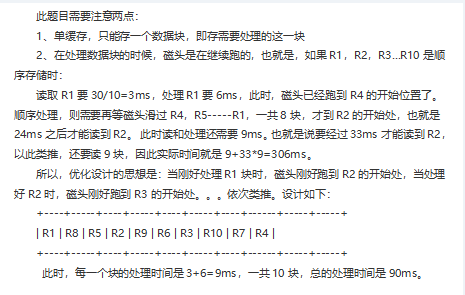
在磁盘上存储数据的排列方式会影响服务的总时间。假设每个磁道被划分成10个物理 块,每个物理块存放1个逻辑记录。逻辑记录R1,R2,…,R10存放在同一个磁道上,记录的排列顺序如下表所示

假定磁盘的旋转速度为10ms/周,磁头当前在R1的开始处。若系统顺序处理这些记录, 使用单缓冲区,每个记录处理时间为2ms,则处理这10个记录的最长时间为 (27) ;若对存储数据的排列顺序进行优化,处理10个记录的最少时间为 (28) 。(2021年下半年第27、28题)

1、R1:处理时间为:10ms/周 也就是一个10物理块每个使用了1ms 加个处理时间为2ms = 3ms 、处理完R1此时磁头位置R4、再处理R2需要经过8个物理块(R4->R2 4、5、6、7、8、9、10、1)每个需要1秒也就是要8秒;加上处理完R2需要时间3秒等于11秒。也就是除R1外其它物理块每个需要11(3+8)秒,合计需要3+11*9=102秒。

2、如果对数据排列进行优化,每个处理3秒、合计为3*10=30秒,也就是R4存放R2依此类推。

在磁盘上存储数据的排列顺序会影响 I/O 服务的总时间。假设每道划分成 10 个物理块,每块存放 1 个逻辑记录。逻辑记录 R1、R2、…、R10 存放在同一个磁盘上,记录的安排顺序如下表示:

假定磁盘的旋转速度为 30ms/周,磁头当前处在 R1 的开始处。若系统顺序处理这些记录,使用单缓冲区,每个记录处理时间为 6ms,则处理这 10 个记录的最长时间为(4);若对信息存储进行优化后,处理 10 个记录的最少时间为(5)。

举例:

假设某计算机的字长为32位,该计算机文件管理系统磁盘空间管理采用位示图,记录磁盘的使用情况,若磁盘的容量为300GB,物理块的大小为4MB,那么位示图的大小为(2)个字节。(2020年)

(2)A.2400 B.3200 C.6400 D.9600

答案:A

解析:字长为32位,表示1个字记录32位物理块

已知磁盘容量为300GB,物理块大小为4MB

则计算物理块数=300*1024/4=76800(个)

位示图大小=76800/32=2400

位视图是用来表示磁盘块使用状况的概念,一个字表示32个物理块的使用的使用状况、计算位视图的大小,需要将物理块的大小除以32,得到的结果即为位视图的大小。

步骤1:计算磁盘的物理块数量

首先,我们需要计算磁盘的物理块总数。磁盘的容量为300GB,物理块的大小为4MB。

  • 磁盘容量 = 300GB
  • 物理块大小 = 4MB

将磁盘容量转换为MB,以便与物理块大小单位一致:

300GB=300×1024MB=307200MB

磁盘的物理块总数为:

物理块总数=磁盘容量物理块大小=307200MB/4MB=76800

这意味着磁盘共有76800个物理块。

步骤2:计算位示图所需的位数

位示图中的每一个位代表一个物理块的状态(使用或未使用)。因此,位示图需要的位数等于磁盘的物理块总数。

位示图位数=物理块总数=76800位示图位数=物理块总数=76800

步骤3:计算位示图的字节数

字长为32位,表示1个字记录32位物理块 76800/32=2400

CPU 主频

cpu主频=外频*倍频

串联和并联系统可靠性

串联可靠性:R=r1*r2*r3(有个的部件工作异常,整个系统瘫痪)

并联可靠性:R=1-(1-r1)*(1-r2)*(1-r3)(有冗余的作用,例如有多个内存条,多个CPU)

进程管理的核心内容

总结:系统中有N个并发进程、若规定每个进程需要申请R个某类资源、则当系统提供K=n*(R-1)+1个同类资源时、无论采用何种方式申请使用,一定不会发生死锁

https://www.cnblogs.com/wkfvawl/p/11598647.html

内存-页面转换算法

进程P有8个页面,页号分别为0-7,页面大小为4K,假设系统给进程P分配了4个存储块P,进程P的页面变换表如下所示。表中状态位等于1和0分别表示页面在内存和不在内存。若进程P要访问的逻辑地址为十六进制5148H,则该地址经过变换后,其物理地址应为十六进制( );如果进程P要访问的页面6不在内存,那么应该淘汰页号为( )的页面。

磁盘寻道时间、存取时间、

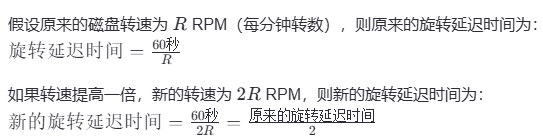
盘存取时间由三个主要部分组成:寻道时间、旋转延迟时间和数据传输时间。如果磁盘的转速提高一倍,会对其中的旋转延迟时间和数据传输时间产生影响,但对寻道时间没有直接影响。下面我们详细分析这三部分:

1. 寻道时间(Seek Time)

定义:寻道时间是指磁头移动到目标磁道所需的时间。

影响寻道时间主要取决于磁头的机械运动速度,与磁盘的转速无关。因此,即使磁盘的转速提高一倍,寻道时间也不会发生变化。

2. 旋转延迟时间(Rotational Latency)

定义:旋转延迟时间是指磁盘旋转到目标扇区位于磁头下方所需的时间。

影响:旋转延迟时间与磁盘的转速直接相关。磁盘的转速提高一倍,意味着磁盘的旋转周期减半。因此,旋转延迟时间也会减半。

3. 数据传输时间(Transfer Time)

定义:数据传输时间是指从磁盘读取或写入数据所需的时间。

影响:数据传输时间与磁盘的转速和数据传输速率有关。转速提高一倍,意味着数据传输速率也会提高一倍,因此数据传输时间会减半。

总结

寻道时间:不变

旋转延迟时间:减半

数据传输时间:减半

因此,如果磁盘的转速提高一倍,总的磁盘存取时间将会显著减少,主要是因为旋转延迟时间和数据传输时间都减半了。寻道时间虽然没有变化,但整体存取时间的减少仍然会带来性能的提升。

机械磁盘性能指标

计算机中机械硬盘的性能指标包括磁盘转速及容量、平均寻道时间。

硬盘平均访问时间=平均寻道时间+平均等待时间。

1)平均寻道时间:硬盘磁头从一个磁道移动到另一个磁道所需要的平均时间。它描述硬盘读取数据的能力,单位为毫秒。

2)平均等待时间:数据所在的扇区转到磁头下方的平均时间。一般认定,平均等待时间=1/2×磁盘旋转一周的时间。

SSD性能指标,如IOPS、带宽、延迟、顺序读写和随机读写性能

网工 POE

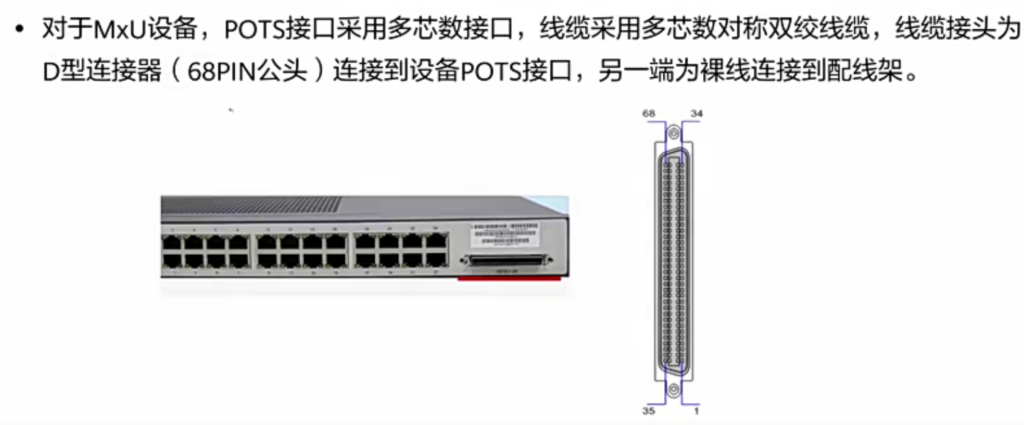
POTS 接口也就是传统电话业务接口 使用RJ11 小型ONU 一般是RJ11

MxU设备使用D型POTS口,常见有68PIN公头

网工 常见接口

FE,GE FE是过时的百兆接口,GE也就是千兆接口,再高就2.5GE

百兆是用双绞线的1、2、3、6 2对线

千兆使用1~8 4对线,千兆起码是超5类线